| Google překladač: |

|

|
Partneři Projektu CAD
- 25.09. Trimble SketchUp – prezentace návrhů
- 29.09. Blender – sculpting a tvorba komplexních modelů
- 29.09. Blender – sculpting a tvorba komplexních modelů
- 01.10. Autodesk Inventor – kurz pro pokročilé
- 01.10. Autodesk Fusion 360 – základní kurz
- 01.10. workshop Strukturální mechanika v programu COMSOL Multiphysics
- 02.10. Autodesk Fusion 360 – pro uživatele Autodesk Inventor
- 05.10. AutoCAD a AutoCAD LT – základní kurz
- 05.10. AutoCAD 2013 - základní kurz
- 06.10. Blender – úvod do 3D
Aktuální články
- CADfórum 2026 24. září 2026
- Doplňky rozšiřující možnosti CAM – Extension Store od ENCY
- Od mikrotrhliny k datovému modelu
- Ergonomická klávesnice Genius Ergo KB-7000BT
- Webinář Optimalizace zařízení a procesů pomocí simulace sypkých materiálů
- Webinář Environment for Revit – 6. října 2026
- OPEN MIND představuje Hummingbird-MES na AMB 2026
- Trimble představuje inteligentní terč ST30
Digitální dvojče pro intuitivní ovládání robota |
| Středa, 27 Květen 2020 09:55 | |
|
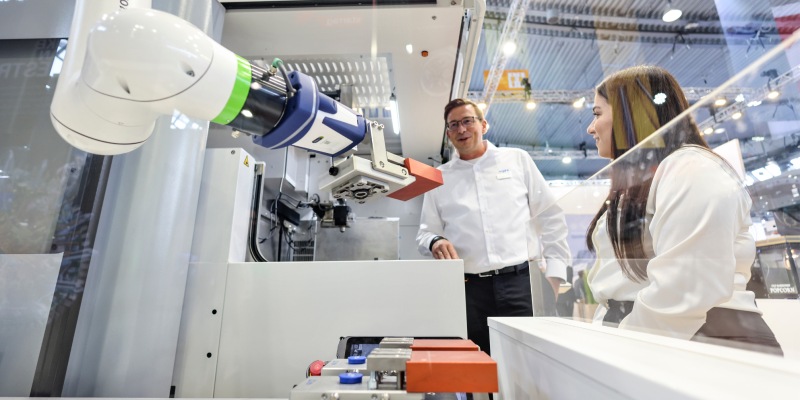
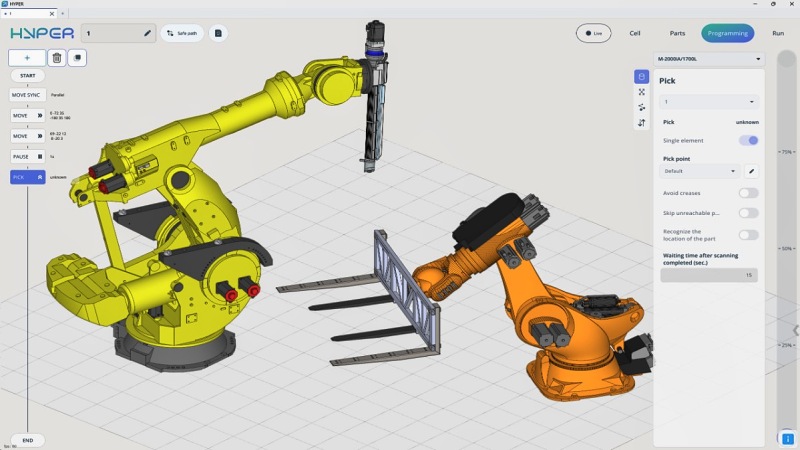
Rozmanité použití robotůVyzvednutí zboží z krabice, pomoc s odebíráním vzorků a výdejem předmětů ze stroje je možné pomocí robotů. Ať už se jedná o kloubové roboty, delta roboty nebo lineární roboty, má igus ve svém portfoliu všechny tři kinematiky jako řešení nízkonákladové automatizace. Igus nabízí igus Robot Control, bezplatný software pro simulaci a programování všech igus robotů, aby si uživatelé mohli předem vyzkoušet, který robot je pro jejich aplikaci nejvhodnější. Snadné programování robotůS igus Robot Control může uživatel volně přesouvat všechny osy digitálního dvojčete prostřednictvím 3D rozhraní. Pomocí funkce Teach-in může být robot docela snadno programován, a to i bez jeho připojení. Uživatel musí ručně nastavit robota do požadované polohy a definovat, jak má být pohyb proveden. Proces se opakuje, dokud se nevytvoří požadovaný profil pohybu. Snadno lze přidat odpovídající koncové efektory, jako jsou chapadla, a střed nástroje se nastaví automaticky.
Mohlo by vás zajímat:
|
 Německá firma