| Google překladač: |

|

|
Partneři Projektu CAD
- 25.09. Trimble SketchUp – prezentace návrhů
- 29.09. Blender – sculpting a tvorba komplexních modelů
- 29.09. Blender – sculpting a tvorba komplexních modelů
- 01.10. Autodesk Inventor – kurz pro pokročilé
- 01.10. Autodesk Fusion 360 – základní kurz
- 01.10. workshop Strukturální mechanika v programu COMSOL Multiphysics
- 02.10. Autodesk Fusion 360 – pro uživatele Autodesk Inventor
- 05.10. AutoCAD a AutoCAD LT – základní kurz
- 05.10. AutoCAD 2013 - základní kurz
- 06.10. Blender – úvod do 3D
Aktuální články
- CADfórum 2026 24. září 2026
- Doplňky rozšiřující možnosti CAM – Extension Store od ENCY
- Od mikrotrhliny k datovému modelu
- Ergonomická klávesnice Genius Ergo KB-7000BT
- Webinář Optimalizace zařízení a procesů pomocí simulace sypkých materiálů
- Webinář Environment for Revit – 6. října 2026
- OPEN MIND představuje Hummingbird-MES na AMB 2026
- Trimble představuje inteligentní terč ST30
FEL ČVUT představila inovace pro vzdušné roboty |
| Středa, 26 Duben 2023 22:05 | |
|
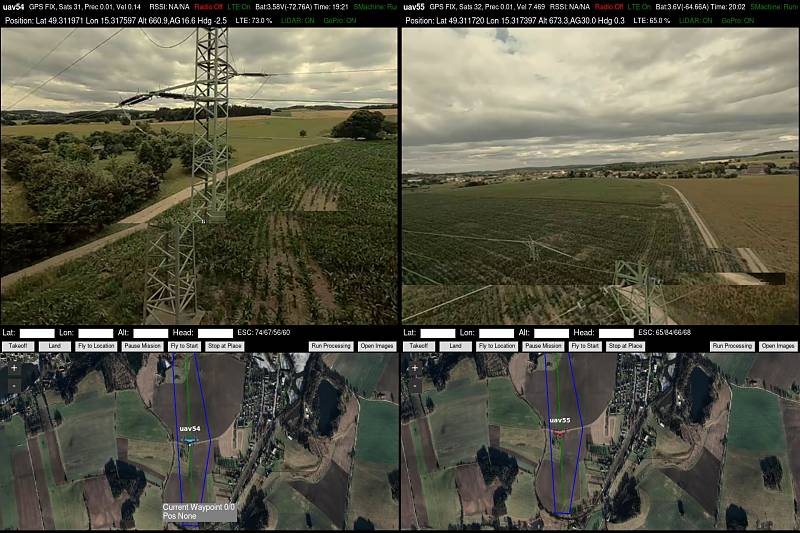
GPS Spoofing je inteligentní forma rušení, při níž dron obdrží falešné GPS signály šířené z nepřátelského vysílače a „uvěří“, že je na jiném místě. Spoofingové útoky jsou stále častějším prostředkem manipulace zejména ve válečných konfliktech, jejich důsledkem může být zneužití a přesměrování vzdušných robotů nepřítelem k útoku na vlastní zařízení, případně lze drony tímto způsobem donutit k přistání tak, aby se ocitly v rukách protivníka. V posledních letech byly zaznamenány stovky případů spoofingu a s rostoucím nasazením bezpilotních prostředků zejména na bojištích v Ukrajině roste význam adekvátní obrany proti nim. Řešení, které vzniklo ve skupině Multirobotických systémů, využívá palubních senzorů dronu a palubní umělé inteligence. Vyvíjená metoda je schopna detekovat, že se dron odchýlí od původního zadání a začne se náhle chovat jinak. Systém to vyhodnotí jako útok a přepne dron do režimu, ve kterém bude nepřátelské GPS souřadnice ignorovat a bude se při letu řídit podle palubní umělé inteligence a senzorů, které má k dispozici. Druhá metoda ochrany proti GPS spoofingu, kterou skupina MRS ověřuje při letových zkouškách, spočívá ve vyfiltrování a zesílení původního GPS signálu, tak aby se dron řídil podle něj a nenechal si vnutit falešné souřadnice od nepřítele. Roj plně autonomních dronů s palubní umělou inteligencí se chová podobně jako hejno ptákůSkupina výzkumníků z Fakulty elektrotechnické ČVUT v tomto projektu dokáže zúročit zkušenosti z létání ve ztížených podmínkách bez GPS signálu v soutěžích, jako byla neoficiální olympiáda robotiků organizovaná americkou vládní agenturou DARPA v roce 2021 či MBZIRC v Abu Zabí, z jehož posledního ročníku v roce 2020 vzešla jako celkový vítěz. Drony naprogramované vědci z Karlova náměstí světovou konkurenci převyšují nejvyšší mírou autonomie, díky níž ve vzduchu tvoří tým samostatných a současně spolupracujících robotů. Ačkoli si během letu předávají minimum informací, jsou podobně jako hejno ptáků schopné zpracovávat vnější podněty a přizpůsobovat své chování změnám v okolním prostředí. Obdobně jako ptáci, využívají přítomnost ostatních robotů ve svém okolí a sdílenou inteligenci roje v místech, kde senzorické vybavení jedince nestačí a samostatně letící dron by selhal. Schopnost létat v kompaktní dynamické formaci tvořené dvaceti autonomními drony byla rovněž předmětem letových ukázek v Temešváru poblíž Písku, kde bezmála sedmdesát robotiků z MRS na katedře kybernetiky FEL ČVUT v Praze s drony ve vzduchu ověřuje výsledky svého základního výzkumu. Šlo o ojedinělou příležitost vidět výsledky jejich výzkumu při rozsáhlých praktických letových ukázkách, které lze realizovat jen v odlehlých oblastech mimo Prahu. Dron pomůže lesníkům. Se speciální kamerou odhalí kůrovce již v raném stádiu napadení stromu
Strom, ve kterém se již škůdce zabydlel, je potřeba co nejdříve vyhledat, ošetřit nebo odstranit. A právě na tuto fázi dohledání konkrétního napadeného stromu se výzkumníci z MRS FEL ČVUT soustředí. Nejtěžší robotickou úlohou, kterou v této aplikaci museli řešit, je přelet dronu z prostředí s GPS vně lesa dovnitř porostu mezi stromy, kde kvalita GPS signálu není dostatečná. Dron se s využitím 3D lidaru a palubní inteligence dokáže uvnitř lesa lokalizovat, vyhýbat se překážkám a doletět na místo, kde se očekává výskyt napadeného stromu. Vlastní dohledání stromu probíhá s pomocí RGB kamery a neuronové sítě na palubním počítači. Jakmile dron identifikuje znaky přítomnosti kůrovce (miniaturní otvory v kůře), autonomně jej označí barvou. Lesník pak může jít najisto.
Metoda, kterou skupina MRS vyvinula ve spolupráci s komerčním sektorem, splňuje všechny předpoklady k reálnému nasazení – je rychlá, ekonomicky únosná (představte si, že by podobná inspekce lesa probíhala například z vrtulníku) a přesná, protože dron uvnitř lesa označí konkrétní strom a ne jen přibližnou lokalitu určenou v lese nepřesnou GPSkou, jak je tomu u současných řešení.
Mohlo by vás zajímat:
|
 Skupina Multirobotických systémů (MRS) působící na katedře kybernetiky
 Příkladem konkrétní aplikace, ve které mohou drony zvládnout zadané úkoly mnohem rychleji a levněji než člověk, je metoda detekce stromů napadených kůrovcem. Řešení, které ve skupině Multirobotických systémů vyvinula studentka magisterského studia programu Kybernetika a robotika Tereza Uhrová ve spolupráci se společnostmi Eurosecur a Fly4Future, využívá schopnost autonomního dronu letět lesem bez GPS. Skupina MRS dron vybavený sprejem pro označování napadených stromů v Temešváru předvedla při praktické letové ukázce. Nasazení létajícího robotu uvnitř lesa využívá data, která byla získána druhým větším dronem vybaveným multispektrální kamerou, která z výšky snímá les a dokáže z této perspektivy identifikovat i pro člověka neznatelné odlišnosti v barevném spektru. Přítomnost škodlivého brouka totiž vystavuje napadený strom stresu, který se začne projevovat v barvě jehličí už v počátečních fázích, kdy je jinak stávajícími metodami velmi obtížné jej odhalit.