| Google překladač: |

|

|
Partneři Projektu CAD
Autonomní auto potřebuje vědět, co je za zatáčkou |
| Autor článku: VARS / Michal Holoubek / redakce | |
|
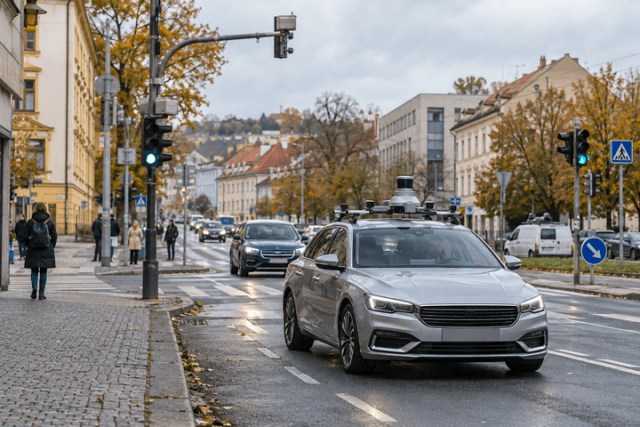
Autonomní řízení se postupně posouvá od technologických demonstrací k provozu v konkrétních podmínkách. První komerční služby bez řidiče již fungují například v některých amerických městech. To však ještě neznamená, že stejná vozidla mohou bezpečně jezdit kdekoliv a za jakéhokoliv počasí. Zvládnout rozjezd, zastavení nebo průjezd křižovatkou je jen část úkolu. Vývojáři musí také prokázat, že systém dokáže spolehlivě reagovat na velké množství odlišných situací. Dnes už není hlavní otázkou pouze to, zda automobil dokáže sám řídit. Mnohem složitější je prokázat, že bude bezpečně zvládat nejrůznější kombinace dopravních situací, počasí a chování ostatních účastníků provozu. Vedle senzorů a umělé inteligence proto rozhodují kvalitní data, testování a schopnost celý systém bezpečnostně ověřit. Informace i z míst, kam auto nevidíJednotlivé senzory mají různé přednosti. Kamery pomáhají rozpoznávat objekty a dopravní značky, radar měří vzdálenost a rychlost a lidar vytváří trojrozměrný obraz okolí. Jejich kombinace umožňuje porovnávat informace z několika zdrojů. Ani tak ale automobil nemusí zachytit překážku, kterou zakrývá nákladní vůz, zatáčka nebo terén. Tuto hranici pomáhají překonávat kooperativní inteligentní dopravní systémy, označované zkratkou C-ITS. Umožňují sdílet informace mezi vozidly a infrastrukturou. Zprávu o nehodě může předat automobil, který místem již projel, ale také silniční zařízení nebo dopravní centrum. Další vozidla tak mohou dostat upozornění dříve, než se problém objeví v dosahu jejich vlastních senzorů. Pokud je za zatáčkou nehoda nebo probíhá údržba, automobil se o tom nemusí dozvědět až ve chvíli, kdy překážku sám uvidí. Informaci může získat od jiného vozidla nebo z infrastruktury a začít včas upravovat jízdu. Smyslem této komunikace je rozšířit přehled vozidla o situace, které jeho vlastní senzory zatím nemohou zachytit. Stejným způsobem lze předávat informace o kolonách, uzavírkách, nebezpečných místech nebo dočasných rychlostních omezeních. Semafor může vozidlu sdělovat svůj stav a informaci o připravované změně signálu. Kamera na křižovatce zase může zaznamenat odstavený automobil a prostřednictvím dopravního systému upozornit přijíždějící vozidla. Rozhodnutí musí vznikat přímo ve vozidleAutonomní automobil průběžně zpracovává obraz z kamer, údaje o pohybu okolních objektů, poloze i vlastním technickém stavu. Množství dat se výrazně liší podle počtu a typu senzorů i způsobu jejich zpracování. Zásadní je především rychlost, s jakou se informace promění v rozhodnutí. Když chodec vstoupí do vozovky, automobil nemůže odeslat všechna data do vzdáleného centra a čekat na odpověď. Výpočty potřebné pro bezprostřední reakci proto musí probíhat přímo ve vozidle. Cloud slouží jiným úlohám: ukládání vybraných dat z jízd, analýze neobvyklých situací nebo trénování modelů umělé inteligence. Zkušenosti získané v provozu tak mohou pomáhat zlepšovat software, který se následně vrací do automobilů. Umělá inteligence přitom neřeší pouze rozpoznávání objektů. Systém potřebuje odhadovat i jejich další pohyb. U člověka stojícího u přechodu musí například pracovat s možností, že vstoupí do silnice. U vedle jedoucího automobilu zase vyhodnocuje, zda může změnit pruh. Součástí bezpečné jízdy je tedy také práce s nejistotou a výběr bezpečnějšího postupu. Miliony kilometrů nemusí odhalit každou situaciJednou z největších výzev zůstávají vzácné kombinace událostí. Ani dlouhé testování v běžném provozu nezaručuje, že vozidlo potká všechny situace, na které musí být připravené. Vývoj proto kombinuje skutečné jízdy se zkouškami na uzavřených tratích a počítačovými simulacemi. V nich lze opakovaně měnit rychlost, počasí, polohu chodce nebo chování protijedoucího automobilu.
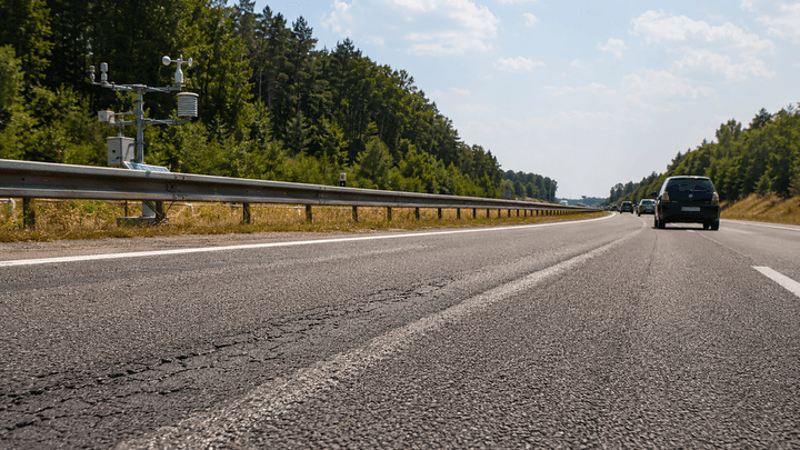
Několik úspěšných jízd ještě neprokazuje, že systém bezpečně zvládne běžný provoz. Potřebujeme ověřovat také situace, které se vyskytují výjimečně a mohou se sejít v nečekané kombinaci. Proto je důležité propojit simulace, testování na polygonu a zkušenosti ze skutečných silnic. Samostatnou zkouškou je déšť, sníh, mlha nebo oslnění. Jednotlivé senzory na tyto podmínky reagují odlišně, proto systém porovnává jejich výstupy. Pokud prostředí překročí rozsah, pro který je vozidlo navrženo, musí tomu přizpůsobit chování. Může zpomalit, zastavit nebo zvolit bezpečné místo. Schopnost rozpoznat vlastní limity je součástí bezpečnosti stejně jako zvládnutí samotné jízdy. Chytrá silnice začíná u spolehlivých informacíPříprava infrastruktury pro autonomní dopravu neznamená osadit každý kilometr silnice drahými senzory. Základem zůstává čitelné dopravní značení, dobře rozpoznatelné jízdní pruhy, kvalitní povrch a dostupné informace o dočasných změnách. Problém nastává, pokud automobil očekává jinou situaci, než jaká na silnici skutečně je. Důležitá je také správa digitálních informací. Musí být jasné, kdo zprávu vytváří, jak se ověřuje její původ, jak dlouho platí a co se stane při výpadku komunikace. Automobil musí posuzovat aktuálnost přijatých údajů a porovnávat je s vlastními senzory. Samotná konektivita tedy nestačí. Autonomní vozidlo je obrovský pojízdný multisenzor, který v reálném čase monitoruje situaci kolem sebe. Důležité je, aby fungovala symbióza mezi vozidlem a infrastrukturou. Infrastruktura říká vozidlu, kudy má jet a co ho na cestě čeká. A vozidlo předává infrastruktuře informaci o tom, jaká je aktuální situace v daném okamžiku na místě, kde se vozidlo právě nachází. Nutným předpokladem je i aktuální a velmi podrobná mapa. Jde o to, že vozidlo se nesmí ztratit nebo zajet do špatného pruhu. Autonomní vozidlo potřebuje pracovat se dvěma sadami informací. Modelem sítě, tedy mapou a modelem dopravy, tedy tím, co se v provozu v daném okamžiku děje. Michal Holoubek je produktový manažer ve společnosti VARS.
Mohlo by vás zajímat:
|
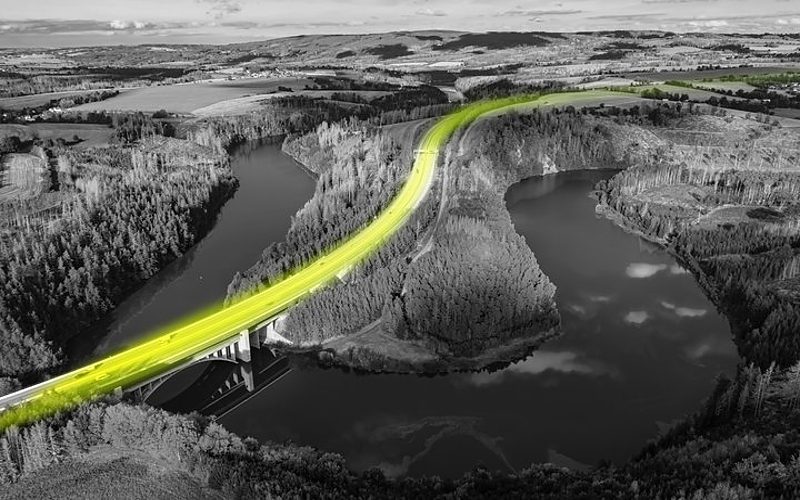
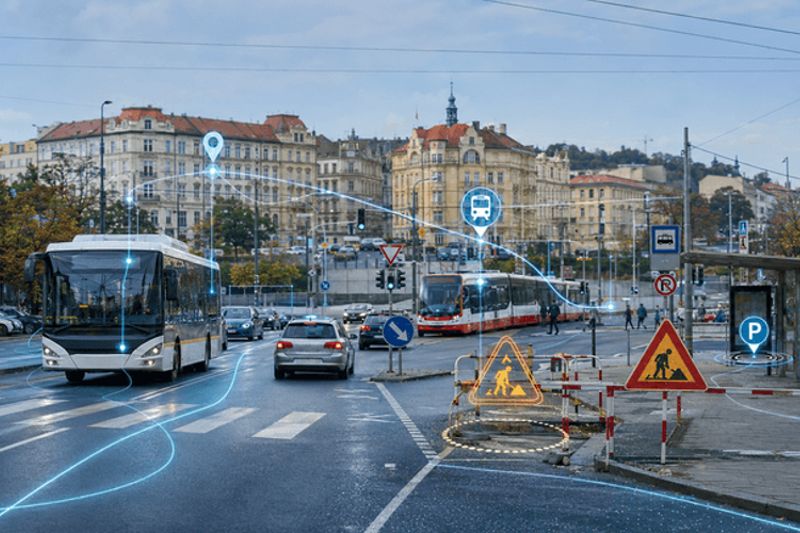 Autonomní automobil může pomocí kamer, radarů a dalších senzorů sledovat okolní provoz, rozpoznávat překážky a plánovat jízdu. Nehodu za zatáčkou nebo stojící vozidlo za horizontem však vlastními senzory včas zachytit nemusí. Právě proto nabývá na významu komunikace mezi automobily a dopravní infrastrukturou. Rozvoj autonomní dopravy tak závisí nejen na schopnostech samotných vozidel, ale také na kvalitě dopravních dat, jejich spolehlivém předávání a digitalizaci silnic.